Робот, прошедший препятствие в симуляторе, решает важную инженерную задачу только в том случае, если так же справится настоящая машина. Новое исследование MIT ставит этот разрыв в центр RoboBuilder — бенчмарка, где программистские агенты проектируют робота и программу моторов из имеющихся деталей. Каждую симуляционную конструкцию, которая прошла испытание, вручную собирают и запускают на физической полосе. При неудаче агент получает видео и может переработать дизайн. Статья RoboBuilder
По нашей оценке, цикл важнее новизны просьбы к агенту нарисовать робота. Ранние программные агенты получали быстрые и точные результаты тестов. Физические машины проходят изготовление, подбор материалов, сборку, питание и несовершенные измерения. RoboBuilder связывает проектирование с более медленной реальностью. Доказательства многообещающи как исследовательский бенчмарк, но не доказывают, что общий ИИ надёжно создаёт роботов для произвольных условий. Авторы тестировали ограниченный набор деталей, десять препятствий и конкретную лабораторную установку.
Симуляция является предположением о физическом мире#
Исследование начинается с обычной инженерной сложности. Робота нужно собрать из реальных деталей, соединения должны держаться, шестерни — сцепляться, а моторы — выдавать нужное усилие. Симулятор приближает эти условия, но его упрощения имеют значение. В RoboBuilder пятнадцать ранних проектов прошли симуляцию, однако ни один не пересёк физическую полосу. Шины проскальзывали, крепления расходились, шестерни выходили из зацепления, грузы смещались. Это не небольшая погрешность измерения, а разница между проходом и провалом.
Физические детали не ведут себя точно как в каталоге. Сначала бенчмарк строил симулятор по открытым характеристикам и оценкам. Авторы измерили, что одно фрикционное штифтовое соединение выдерживает около 4,5 Н·мм, тогда как симулятор предполагал 24,5. Разница меняет конструктивное решение. Колёсный привод, надёжно передающий момент в модели, может проскальзывать под настоящей нагрузкой. Симулятор, не проверенный запусками реальной конструкции, способен награждать агента за использование недостатков модели вместо решения задачи.
Бенчмарк использует стандартные совместимые детали, моторы, электронику и ограниченное число собственных элементов, напечатанных на 3D-принтере. В запасе 132 типа и примерно 3 000 частей. В проходящей конструкции медиана составляет 114 деталей. Каждый агент также задаёт программу моторов с открытым управлением: человека, который бы направлял машину во время прохода, нет. Так пространство проектирования становится материальным, но эксперимент остаётся выполнимым для многократного изготовления физических прототипов. Обзор проекта и бенчмарка
Задачи включают десять препятствий трёх уровней. Робот должен вовремя достичь цели и простоять пять секунд. В части испытаний разрешена печатная деталь с ограничениями количества и размера. Препятствия требуют разной механики. Перепрыгивание разрыва требует вылета и устойчивости. Для верёвки может понадобиться лёгкое шасси. Стена требует дорожного просвета или механизма подъёма. Один набор деталей допускает много решений.
Поэтому RoboBuilder больше похож на контролируемый инженерный бенчмарк, чем на проект коммерческого робота. Это преимущество для изучения цикла проектирования и ограничение для обобщения. Результаты кирпичной полосы напрямую не описывают работу среди людей, перенос неизвестных предметов или месяцы эксплуатации без исследователей. Ясная граница позволяет оценить опыт, не требуя ответа на вопросы шире измеренного.
Агенты ищут в ограниченном пространстве конструкций#
RoboBuilder просит программистские агенты совместно проектировать оборудование и программу. Они выбирают детали и соединения, создают необязательную индивидуальную геометрию и задают время команд моторам. Это не только генерация изображения CAD. Физическая сборка должна соответствовать запасу и правилам, а программа — провести её через препятствие. Оба аспекта связаны. То же шасси ведёт себя по-другому с иным расписанием моторов, а расписание не обязательно спасёт слабое крепление или неустойчивую конструкцию.
Пространство дизайна остаётся огромным. По оценке авторов, одни только сборки по 25 деталей из запаса дают порядка 10 в степени 68 комбинаций. Медиана проходящих роботов — 114 деталей, а программу каждого мотора можно варьировать по времени и мощности. Поэтому вручную перечислить все варианты невозможно. Но это не означает, что агенты обошли всё пространство. Эксперимент полагается на ограниченный бюджет симуляций и чёткий набор заданий.
Испытывались четыре программистских агента. Они выполнили 16 427 симуляций с 12 774 разными роботами, из которых 135 машин изготовили вручную. Агенты прошли почти все простые препятствия и нашли механизмы, недоступные поисковым базовым методам. На сложных уровнях их успех снижался. В задании «один для всего» одна машина должна пересечь все десять препятствий первого уровня. Конструкции прошли максимум шесть. Специализированный робот может оптимизироваться под препятствие, универсальному приходится искать компромисс.
Это важный для практической инженерии контраст. Реальные изделия должны соответствовать нескольким требованиям, а не выигрывать изолированный балл. Проход одного препятствия не делает систему пригодной. В испытании «один для всего» вопрос труднее и результат хуже. Исследование одновременно демонстрирует возможности агента и предел переноса на целый продукт. Обзор результатов бенчмарка
В статье также говорится, что расширенный поиск не обязательно предсказывает лучшую конструкцию. Сильнейший агент часто проходил задачу первым концептом. Это результат для распределения заданий и бюджета данного эксперимента. Возможно, он отражает инженерные знания модели, узнаваемость шаблонов бенчмарка или оба фактора. Статья анализирует разнообразие и поиск, но не стоит превращать наблюдение на одном наборе в закон, будто исследование вариантов вообще не помогает робототехнике.
Видеосигнал меняет то, чему может научиться агент#
Главное решение RoboBuilder — вернуть агенту видео физической неудачи. Он изучает поведение прототипа, меняет понимание симулятора и перепроектирует машину. Процесс соединяет запуск симуляции, сборку и испытание проходящей конструкции, затем обучение на физическом провале. Это более содержательный инженерный цикл, чем использование симулятора в качестве окончательного вердикта.
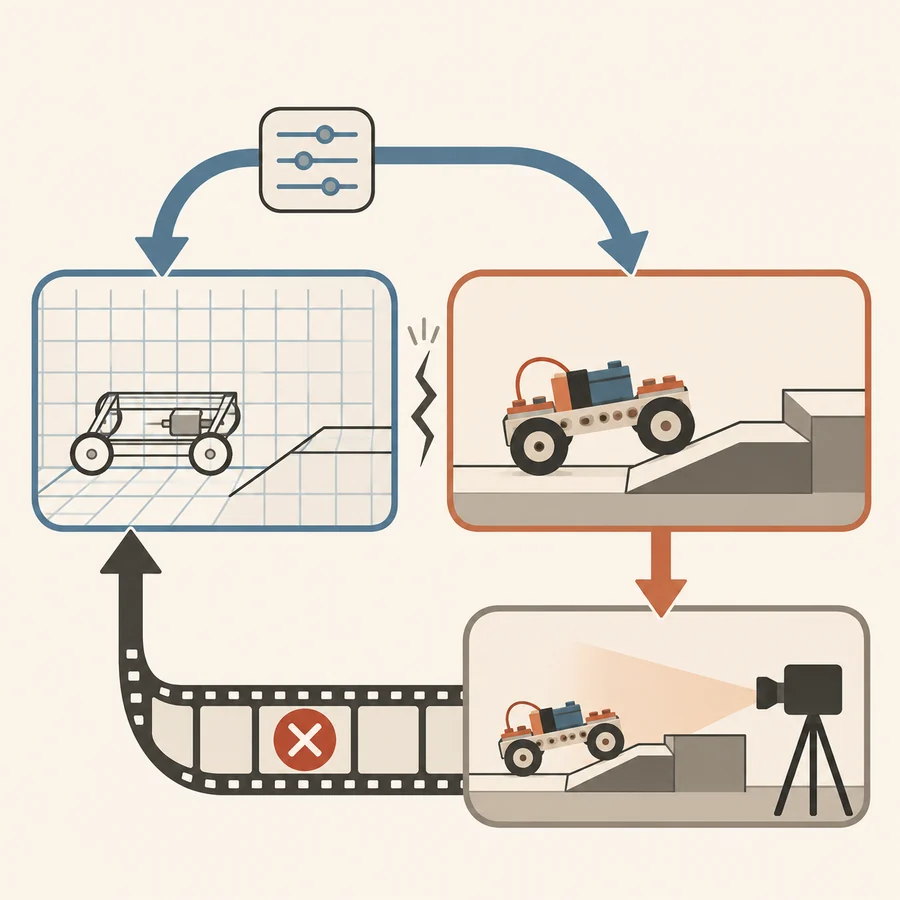
Цикл начинается с расхождения. Ни одна из пятнадцати ранних конструкций, прошедших начальный симулятор на открытых данных деталей, не прошла реальную полосу. Затем исследователи и агенты запросили физические измерения, включая трение и прочность соединений, и изменили симулятор. После обучения на настоящих запусках около двух третей симуляционных проходов подтвердились на реальности в сравнении всех уровней. Этот показатель имеет конкретную выборку и его не следует смешивать с последующими данными простых уровней.
Для простых задач статья сообщает более высокий результат. На уровнях один и два после обучения модели реальное препятствие прошли 73% симуляционно успешных конструкций. Получив видео настоящего провала и возможность переделать машину, агенты за один цикл убрали 72% физических неудач на уровнях один и два. Страница проекта сообщает результат цикла 93%. Эти значения относятся к разным этапам и подмножествам. Первые 15, все уровни и результат ремонта простых препятствий нельзя объединять в один знаменатель.
Из конкретного провала агент узнаёт больше, чем из балла. Вращение колёс у бугра может указывать на неверное трение, плохое положение колёс или неподходящий момент подачи мощности. Видео даёт наблюдения, помогающие различить причины. В одном примере колёса со спицами прошли симуляцию, но вращались у гребня в реальности. Агент уменьшил трение пластика о стержни препятствия в модели, затем создал червячный привод колёс, прошедший физический тест. Это отдельный случай бенчмарка, а не гарантия, что любая неудача легко объяснима по видео.
Такой цикл меняет роль симулятора. Он остаётся полезным для дешёвого перебора множества конструкций, но его прогнозы становятся гипотезами, проверяемыми на машине. Это разумное отношение инженерии к модели и аппаратуре, но оно не бесплатно. Авторы оценивают ручную сборку и испытания 135 машин примерно в 240 часов. Они получили 461 видео реальных запусков в паре с симуляциями. Физическая обратная связь ценнее симуляционного балла и дороже. Бенчмарк показывает, какие ресурсы понадобились бы для масштабирования метода.
Реальный успех имеет точно заданные знаменатели#
Самое запоминающееся число легче всего истолковать неправильно. В аннотации сказано, что 66% симуляционных проходов сохраняются в физическом мире на всех уровнях. Страница проекта говорит о двух третях проходов и последующем исправлении большинства оставшихся простых провалов. В статье также указано 57 из 86 успешных симуляций на уровнях один и два после обучения, около 66%, затем 73% для подмножества простых задач и 93% после одного цикла. Каждое число следует связывать со своей выборкой и этапом.
Исходные 0 из 15 также условны. Это ранние конструкции, которые прошли симулятор на открытых данных до калибровки по физическим наблюдениям. Это не общая доля провалов моделирования в робототехнике. Показатель описывает, насколько плохо конкретная начальная модель представляла детали и полосу. Публикация первоначального результата с последующим сравнением позволяет увидеть эффект калибровки.
93% после цикла не означают, что такой процент произвольных роботов или задач станет успешным. Результат касается провалов первого и второго уровней в этом бенчмарке после ограниченной процедуры переделки. Агент видел видео, следовал протоколу изменения до двух параметров для неудачи и должен был пройти исправленную симуляцию. Машины из исследования строили люди. Эти контроли делают результат понятным и ограничивают обобщение.
В дополнительных материалах авторы отмечают и другие пределы. Симулятор настроен на фиксированную камеру и стендовые измерения, поэтому не все физические параметры идентифицируются. Каждая коррекция подгоняется к отдельному провалу. Конструкции для минимальной массы и максимальной скорости не изготовили. Эти оговорки важны, потому что отделяют проверенные на реальности результаты от оставшихся в симуляции. Судить нужно по тому, что действительно испытали.
Вариативность запусков также существенна. Полный проход всех задач требовал почти 4 000 симуляций на агента, поэтому авторы его не повторяли. Вместо этого они проверили четыре универсальные конструкции при сдвиге начального положения, задержках команд и колебании уровня батареи. Часть препятствий оставалась нестабильной. Это полезный сигнал о надёжности и напоминание, что один успешный проезд не описывает поведение полностью.
Лабораторный цикл — дорогой вид доказательства#
Физическая робототехника имеет другую стоимость, чем программные тесты. Программе достаточно нескольких секунд для точного вердикта. Машине нужны детали, сборка, камера, полоса и люди, наблюдающие результат. Оценка 240 часов на изготовление и тестирование 135 роботов показывает видимый ресурс. Агенты генерируют много симуляций, но физическая обратная связь — дефицитное звено, связывающее модель с поведением.
Это важно для внедрения. Исследовательская лаборатория может изучить агентное проектирование и адаптацию симулятора на контролируемом инвентаре. Компании, создающей изделие, дополнительно нужно учитывать долговечность, разброс компонентов, безопасность и работу вне подготовленной полосы. Статья не заявляет, что решила эти вопросы. Её ценность — в экспериментальной структуре для одного из них и открытых конструкциях, симуляциях и парных видео, которые другие могут изучать.
Различие лабораторного и производственного испытания не является критикой исследования. Так накапливаются доказательства. Бенчмарк показывает, что агент может предложить физический дизайн, учиться на конкретном несоответствии модели и повысить показатели на определённой полосе. Он не доказывает безопасную эксплуатацию в открытой среде. Для этого нужны новые задачи, другое оборудование, повторные испытания надёжности и ясные критерии безопасности.
Вопрос изготовления тоже важен. Роботы в исследовании собирались вручную. Агент может спроектировать детали и программу, но процесс всё ещё зависит от производства и сборки. Это не тест полностью автоматизированной фабрики. Точное описание — совместное проектирование робота при помощи агента с физическими испытаниями, которые проводят исследователи.
Статья и проектная страница открывают симулятор, полосы, конструкции, результаты и 461 парное видео. Другие исследователи могут проверять определения, повторять выбранные опыты и находить несоответствия реальности. Для повторения всё ещё нужны совместимое оборудование, детали, инструменты и время. Данные упрощают изучение работы, но не отменяют ресурсы физического тестирования.
Разработчикам робототехнических инструментов может пригодиться идея структурированного инженерного интерфейса через видео провала. Видео не просто демонстрирует, оно даёт доказательство для коррекции модели и конструкции. Для этого его сопоставляют с симуляцией, конфигурацией и записью ошибки. RoboBuilder показывает такие связи явно. Перенос метода на другие роботы будет зависеть от их датчиков и способности агента отличать ошибки конструкции, модели и изготовления.
Универсальная машина показывает конфликтующие требования#
В задаче all-in-one один робот должен пересечь все десять препятствий первого уровня. Лучшие конструкции проходят не больше шести. Это наглядно показывает, почему отдельные успехи не складываются автоматически в универсальную машину. Бугор требует дорожного просвета, мост — узкой колеи, верёвочный путь может выиграть от лёгкого шасси, стена — подъёмного механизма. Одна конструкция должна совмещать противоречивые требования.
Результат касается общего инженерного вопроса. Оптимизатор повышает выбранный балл, изделие же должно одновременно учитывать размер, скорость, надёжность, цену и приспособляемость. В статье предлагаются последующие задачи на облегчение или ускорение уже проходящих конструкций, но эти версии не построили. Важно: снижение массы в симуляции не доказывает, что лёгкий или быстрый робот так же устойчиво работает на реальной полосе.
Бенчмарк показывает также важность критериев прохода. Робот должен достичь цели за отведённое время и остаться вертикальным пять секунд. Добавляются ограничения запаса деталей и сборки. Симуляционный проход — только одни ворота, за которыми следует физический тест. Для повторного использования машина, однажды добравшаяся до цели, может оказаться недостаточной. Метрика должна отражать реальные потребности будущего пользователя.
Поэтому статья сильнее как исследовательская процедура, чем как обещание готового продукта. Она показывает сочетание аппаратуры и программы, влияние физических наблюдений на модель и роль провалов в повторном проектировании. Задание all-in-one сохраняет границы видимыми. Универсальность не появится от простого увеличения числа препятствий. Нужно проверить компромиссы и результаты при вариациях.
Что укрепило бы выводы в будущей работе#
Полезное продолжение повторило бы полный агентный процесс достаточное число раз для оценки изменчивости. Авторы отмечают стоимость полного прохода, требующего тысяч симуляций на агента. Эта цена сама является исследовательским вопросом. Команды могут сравнить дополнительный поиск в симуляторе с дополнительными физическими тестами. Измерение такого распределения покажет, какой час работы или цикл изготовления даёт больше информации.
Бенчмарк можно расширить за рамки текущего инвентаря и фиксированной камеры. Другие материалы, крепления и датчики покажут переносится ли физическое обучение симулятора. Новые полосы помогут отличить общие физические знания от запоминания знакомой схемы препятствий. Это направления будущей работы, а не доказанные возможности статьи. Указанные авторами ограничения дают отправную точку для таких проверок.
Для инженера, рассматривающего подобные системы, главный практический урок — считать симулятор моделью, нуждающейся в обслуживании. Записывать предположения, запрашивать реальные измерения там, где они важны, и связывать каждую физическую ошибку с соответствующей симуляцией. При расхождении следует разбираться, изменился ли дизайн, модель, сборка или условия испытания. Тогда диагностика не сводится к фразам «провалился ИИ» или «неверный симулятор» без изучения причин.
Роль агента также должна быть проверяемой. Исследование тестирует четыре агента, сопоставляет их с поисковыми базовыми методами, различает сложность и all-in-one. Чтобы выяснить заменяет ли он труд людей, будущая работа может сравнить результат с опытными конструкторами при равном времени и материальных ресурсах. Такого сравнения здесь нет. Нынешняя статья показывает способность агента в заданном бенчмарке и раскрывает провалы, что уже полезно.
Мы станем увереннее, если независимые лаборатории повторят цикл, получат похожие результаты на новых полосах и сообщат затраты на калибровку и изготовление. Будем осторожнее, если преимущество исчезнет на других деталях или физические провалы останутся частыми при повторных запусках. Эти условия наблюдаемы. Они привязывают вывод к следующим доказательствам, а не к зрелищности машины, созданной агентом.
Решающее изобретение — цикл вокруг робота#
RoboBuilder показывает агентов, которые проектируют больше, чем рендер. Они комбинируют детали, задают моторам программы, проверяются в симуляции и иногда меняют понимание модели после физической ошибки. Для исследовательского бенчмарка масштаб существенный: 16 427 симуляций, 12 774 разные конструкции, 135 машин, собранных вручную. Данные показывают изобретательность и заметный разрыв между виртуальной и физической средой.
Полезная интерпретация оставляет разрыв открытым. Симулятор ценен дешёвым поиском. Он становится опасным, когда прогноз воспринимают как реальность. Вклад RoboBuilder — возвращение физического свидетельства в процесс проектирования с возможностью менять модель и машину. Проект показывает способ сделать инженерию с участием ИИ более ответственной перед настоящим миром.
Он не доказывает наличие конструктора для произвольной среды, полностью автоматизированного производства или эквивалента человеческого инженера. Препятствия, запас, камера и управление с открытым циклом ограничивают эксперимент. Универсальная машина проходит не больше шести из десяти. Некоторые оптимизированные в симуляции дизайны не изготовили. Это не уменьшает ценность результата, а делает его область ясной.
Доказательства также должны менять понимание разработчиками слова «агент». Полезная система не только выдаёт конструкцию. Она работает через интерфейс с наблюдениями и записями предположений, а физические ошибки могут исправлять модель. Инструментарий, симулятор и изготовление — не второстепенная сантехника. Они определяют, чему агент может научиться и что считается успехом.
Сейчас RoboBuilder представляет убедительный пример соединения цифрового проектирования с физическими испытаниями. Возможно, важнейшая его машина — это цикл: собрать робота, увидеть неудачу и спросить, чему она научила. Следующий шаг — повторить процесс с другими проектами, материалами и задачами, учитывая нужных людей и время. Только реальный мир может подтвердить, что робот действительно пригоден к работе.